Media Layer
MediaMTX bündelt RTSP- und RTMP-Streams und stellt sie der Analysepipeline stabil bereit.
Pilotprojekt
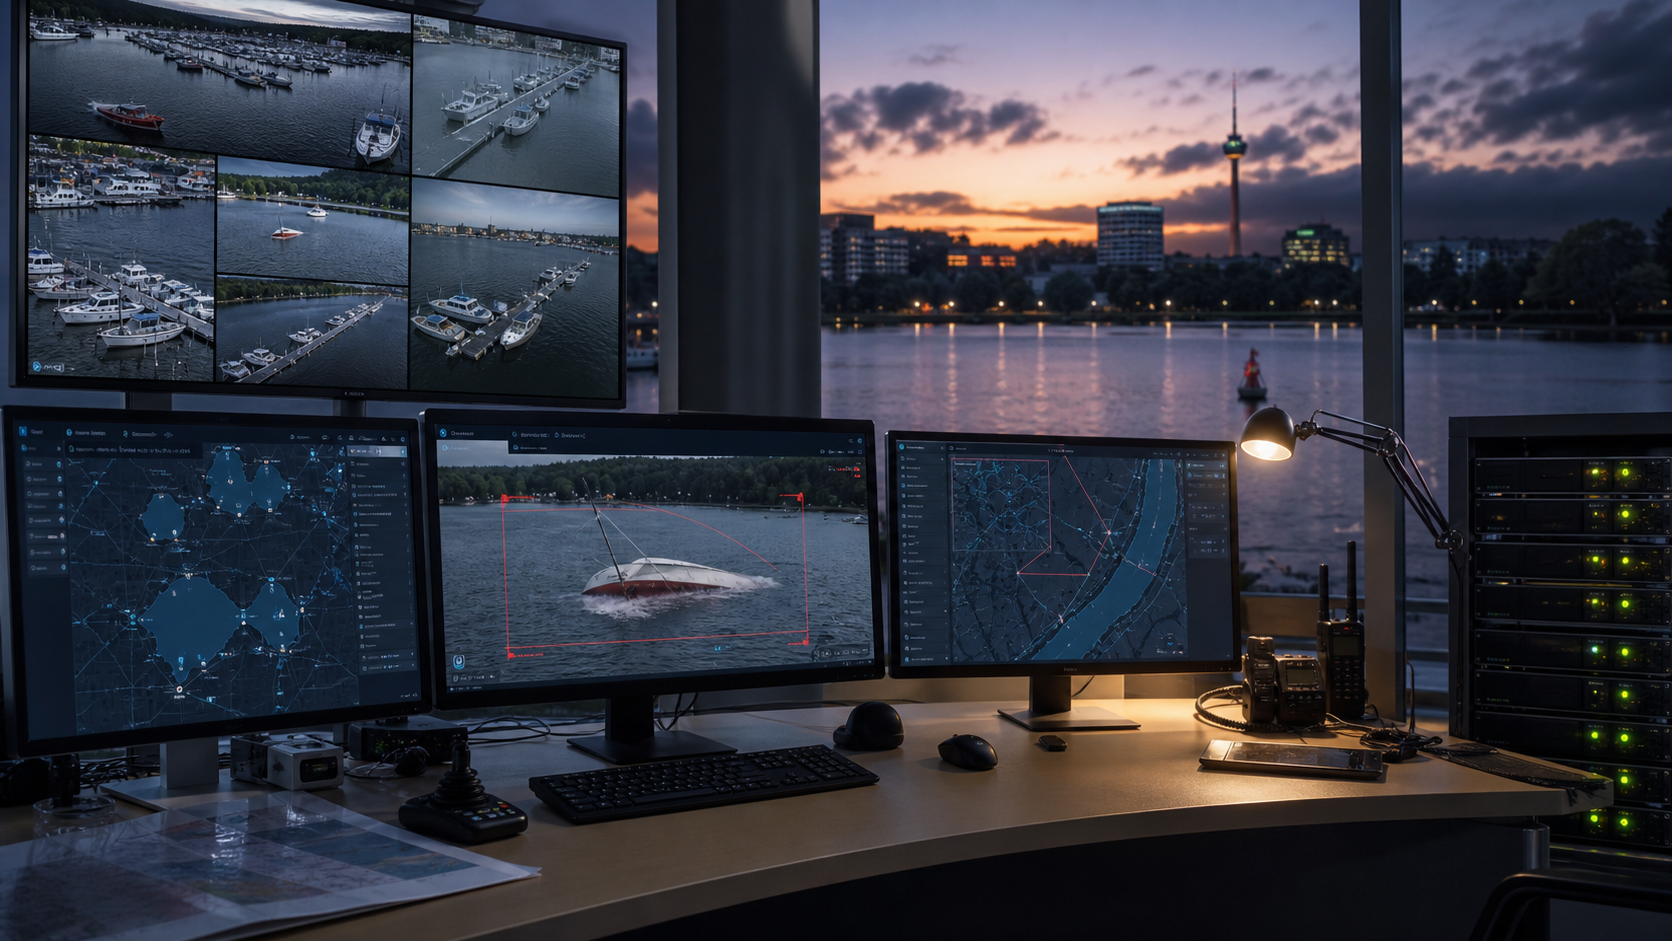
RescueVision AI erkennt gekenterte Segelboote in Livestreams, dokumentiert Ereignisse automatisch und stellt sie in einer Webanwendung mit Karte, Belegen und Rollenmodell bereit.
Projektziel
Die erste Ausbaustufe konzentriert sich auf die Echtzeiterkennung gekenterter Segelboote. Mehrere Kameraquellen werden zentral verarbeitet, per KI ausgewertet und als nachvollziehbare Ereignisse mit Screenshot, Zeitstempel, Standortbezug und Status dokumentiert.
Architektur
Alle Kamerastandorte werden per WireGuard-VPN angebunden. Die Kameras bleiben nicht öffentlich erreichbar; die Verarbeitung erfolgt zentral auf einem Linux-Server mit Docker, Datenbank, Stream-Gateway, Backend, Frontend und GPU-Inferenz.
MediaMTX bündelt RTSP- und RTMP-Streams und stellt sie der Analysepipeline stabil bereit.
YOLO-Modelle erkennen gekenterte Segelboote in Echtzeit und schreiben Treffer mit Belegbild.
PostgreSQL/PostGIS speichert Ereignisse, Geodaten, Kameras, Rollen und Trainingsdaten.
FastAPI liefert die API, React/Next.js stellt Karte, Ereignisliste und Webapp-Oberfläche bereit.
Für die Pilotphase ist ein zentraler Linux-Server mit Docker, ausreichend Arbeitsspeicher, schneller SSD und NVIDIA-GPU vorgesehen. Die GPU übernimmt die KI-Inferenz und bietet Reserven für spätere Trainingsaufgaben.
Die konkrete Hardware wird nach Anzahl der Kameras, Bildrate und Trainingsumfang dimensioniert.
Die Plattform bleibt modular: Streamverarbeitung, Backend, Datenbank, KI-Auswertung und Webapp können getrennt betrieben und später erweitert werden.
Pilotphase
Die Pilotphase prüft Erkennungsqualität, Kamerapositionen, VPN-Anbindung und den Gesamtbetrieb unter realen Bedingungen auf der Unterhavel.
Pilotkarte
Wähle eine Station aus. Google Maps zeigt den offiziellen Standort anschließend mit dem nativen Kartenpunkt an.
Station 214
Wasserrettungsstation Schildhorn an der Straße am Schildhorn. Nördlicher Pilotpunkt für die Beobachtung der Unterhavel im Bereich Schildhorn und angrenzender Fahrwasserabschnitte.
In Google Maps öffnenKameras werden über GL.iNet-Router und WireGuard angebunden. Es gibt keine öffentlich erreichbaren Kameras und keine Abhängigkeit von externer Cloud-Verarbeitung.
Zukunftsperspektive
Verantwortung
Projektleiter ist Jannick Roitsch. Weitere Projektverantwortliche sind Canpolat Inanc und Sven Neumann. Das Projekt erfolgt in Kooperation mit dem DLRG Landesverband Berlin e.V.
Impressum
RescueVision AI
Projektleitung: Jannick Roitsch
Projektverantwortliche: Canpolat Inanc, Sven Neumann, Jannick Roitsch
Projekt in Kooperation mit dem DLRG Landesverband Berlin e.V.
Kontakt: Bitte über die bekannten Projektkontakte der Verantwortlichen.
Diese Website stellt ein Pilotprojekt zur technischen Einsatzunterstützung vor. Sie ist kein offizielles Notfallmeldesystem. In Notfällen gilt der Notruf 112.
Hero-Bild: KI-generiert. Weitere Bildmotive: Unsplash, frei nutzbar unter Unsplash License.
Kontakt
Schreibe dem Projektteam eine Nachricht. Die Anfrage wird an Jannick Roitsch weitergeleitet.